こいつを自動で戻したい
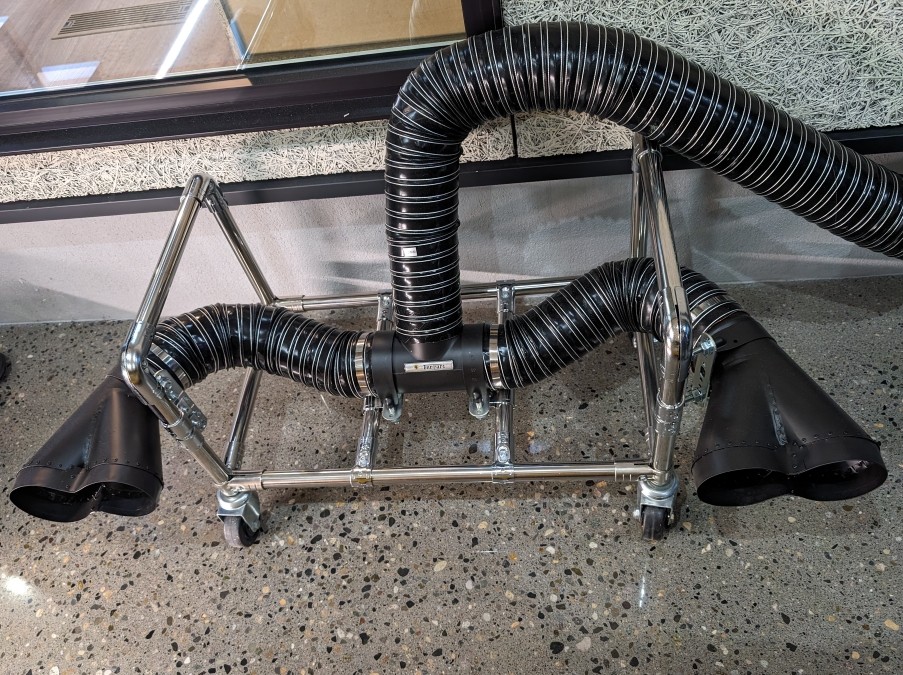 355で出掛けるとき、防音も兼ねてシャッターを閉めたままエンジンをかけ、出発準備をします。XTRONSの起動を待って行き先を入力するだけで、少なくとも数分はかかります。
閉め切ったガレージ内でエンジンをかけるときには、いつもは壁に寄せてある排気ガス排出のためのノズルアタッチメントを、
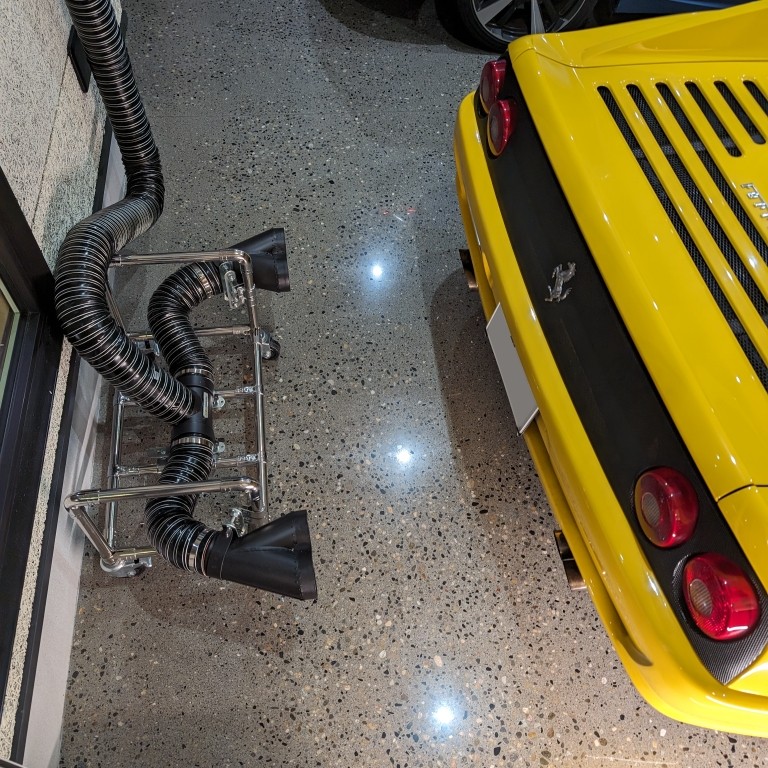
マフラーエンドにピタリとつけて、
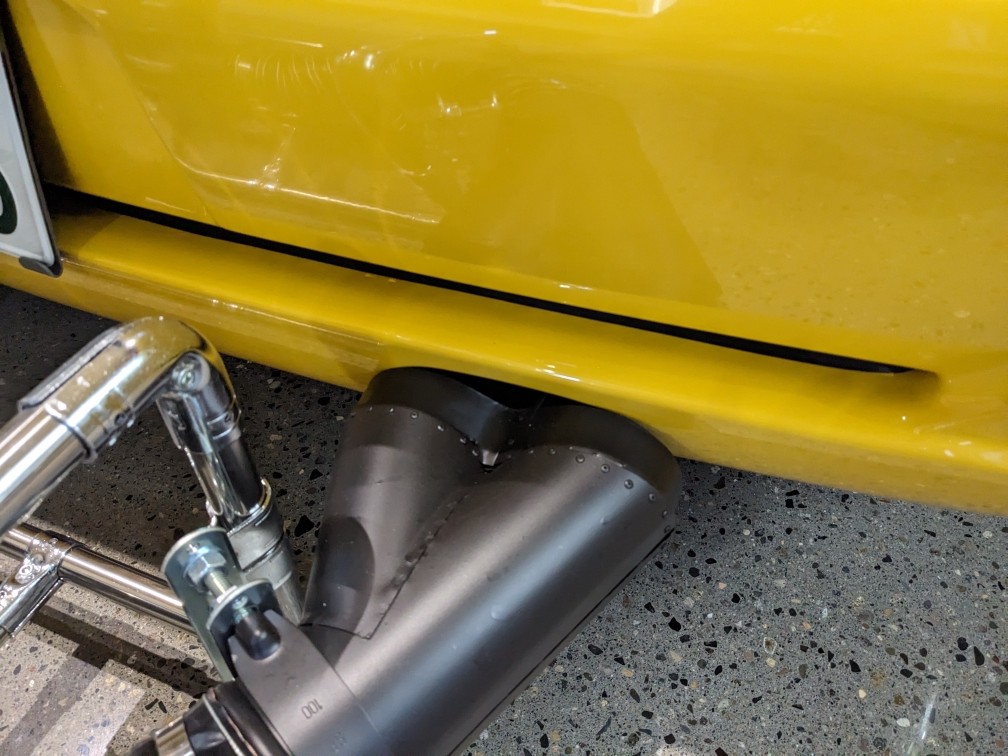
送風機で排気ガスを吸い出しています。
送風機のスイッチにはタイマーOFFが付けてあるので、準備ができたならば、おもむろに電動シャッターをリモコンで開けてそのまま出発します。
‥‥‥するとどうなるのか?
車はいないのに、ノズルアタッチメントは少し前に出した状態で残されます。そう、出掛け先から戻って来たときに、車をガレージに入れるのに邪魔な位置に。
そのため、戻って来たときにいつもスッと車を入れることができず、一旦ガレージ前に車を停めて、ノズルアタッチメントを壁際に寄せて、もう一度車に乗って駐めています。
大した労力でもないとも言えますが、なんかスムーズではなくスマートでもないので、これを何とかしたいのです。出掛けると自動でホームポジションに戻っていて欲しい。
もちろん、そんな装置は売っていません。‥‥となると自分で作るしかありませんね‥‥ということで、どういう構造にしようか考えていたのが、先日のブログです。
そのブログで書いたように、2つのパラレルリンクを組み合わせれば、平行を維持したまま面内を自由に動かせ、リンクアームを回転させることで引き寄せることができそうです。
ノズルアタッチメントを引き寄せるには、だいたいこれくらいのサイズ感で作れば良さそう。寸法正確に作図してみたものがこれ。
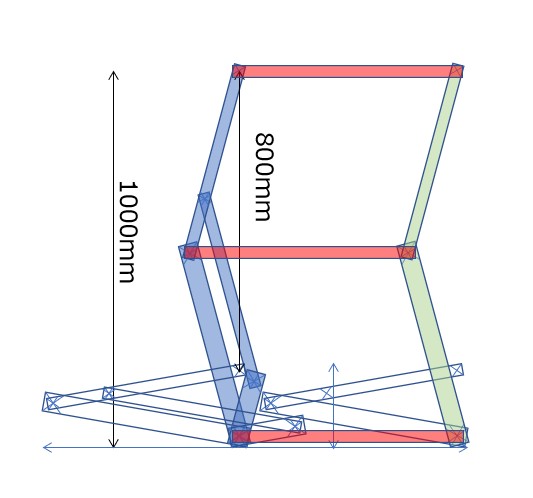
ノズルアタッチメントのフレームを一緒に描くとこういう感じになります。
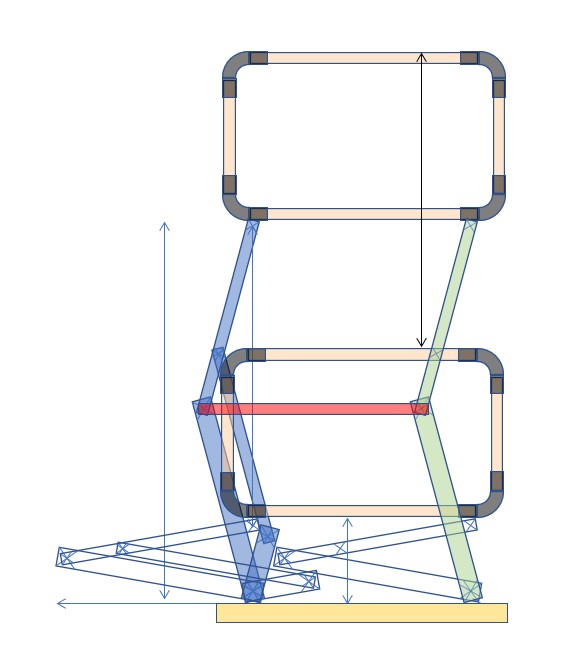
これでも機能すると思いますが、リンクのアームが左に出っ張ってかなり邪魔になりそうです。
もうちょい考えて、パラレルリンクを増やして、こういう感じにすれば、ほぼ同じ動きを維持したまま、コンパクトに作れそうです。
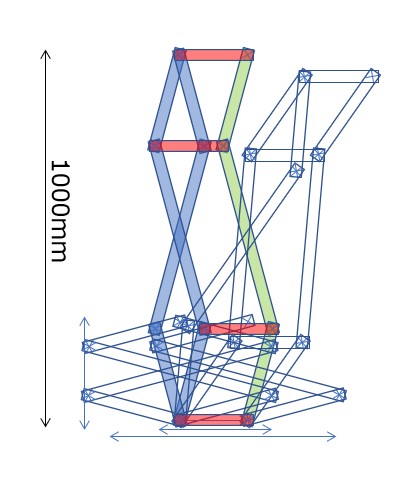
これならば、フレームの横幅に収まり、しかもフレームの中(というか下)に収められるかも知れません。元のリンクと比較するとこういう感じです。
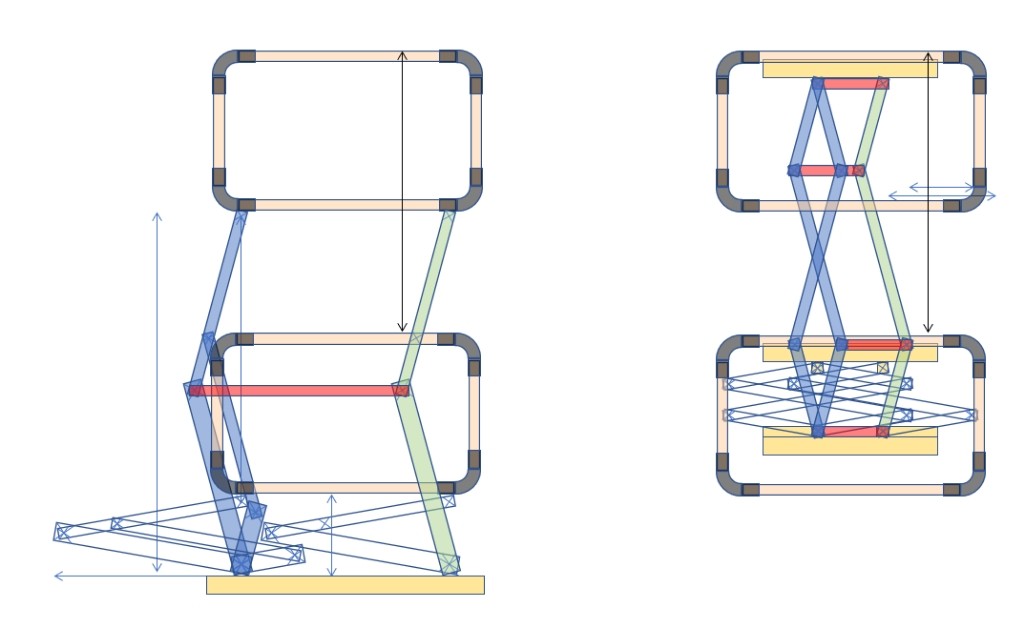
良さそうですね。
でもよくよく考えると、リンクを中くらいに伸ばした状態のときに、フレーム下のキャスターにリンクが当たっちゃいますね。
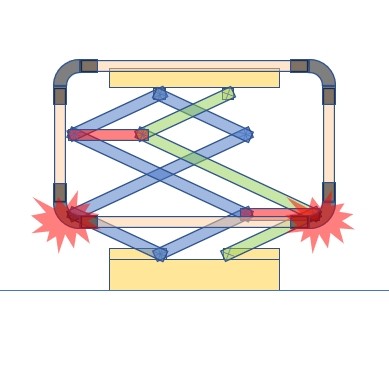
う~ん、もうちょい工夫が必要ですね~。
《続く》
追記:どうやってアクチュエートするかとか、制御系をどうするかとかも、合わせて考えていますよ。
ブログ一覧 | 日記
コメント (4)
こんばんは〜
またまた、面白そうな事考えてますね〜😊
確かに、ガレージに帰ってきて電動シャッターなのに降りてなんかしなければならないのは面倒くさいです。
自分で何とか解決するのが、1番のオーダーメイド。考えてるといろいろ改善策や新しい課題が出て来てそれがまた楽しいですよね〜😉
どう仕上げられるか興味津々です。
おはようございます。
必要(か!?)は発明(か!?)の母ですからね。
まだ部品探しとそれに依存して構造細部が詰まっていないので、ネットを徘徊しながらもうちょっとあれこれ考えて設計しま〜す。何かの流用を考えるもの楽しいのですよね。
そして、きっとゆっくり作りますよ。ゆっくり作ると途中で作り方を改善しながら作るので、最初に思っていたものより良くなるんですよね。
こんにちは!
また凄い機構を考えてらっしゃいますね😲
僕ならフレームの中にキャタピラ系の力がありそうなラジコン仕込みます🤣🤣w
おはようございます。
なるほど確かにそういう手もありますね。
車の駐めっぷりの再現性が低くて、毎回ちょっと違うので、マフラーエンドにピッタリ付けるときには、自由に手で動かせるようにしたいのですよね。なので、キャタピラーを上に浮かす機構がいりますね。で、ホームポジションに戻ってもらうには‥‥‥ロボット掃除機ばりのセンシングをさせる必要がありそうなので、ちょっとハードルが高そうです。リンク引き込みだと、自ずと元の位置に戻りますのでその辺が簡単です。
あっ、いっそのこと、センシングに凝るのなら、マフラーエンドを自動認識させて、帰るときだけじゃなく使うときにも自分で動いてもらえばいいのか。そしたらキャタピラーを浮かす必要もないし、完全自動にできますね。ラズパイで画像認識させて‥‥‥‥って、作るの超大変そう‥‥‥ちょっとやり過ぎ‥‥‥。
画像認識で自動化、、、凄すぎ!
えっと、アナログ思考のワタシとしては電動シャッターからヒモを伸ばして、シャッター上下に連動(同期)させる!笑、しか、、、思い浮かびません(^ ^;)
こんにちは!
自走式は作りませんよ〜(^o^;;;
認識系はちょっとわかるのでたぶん作れます(認識対象がはっきりしているので)が、駆動系と駆動制御系が大変そうで、なんだかんだお金もかかりそうですし。
カラクリ系も好きなので、ヒモアイデアも好きですが、滑車を綺麗に隠せる自信がないですね。
連動ではないですが、別モーターで壁際にヒモで引っ張るのも考えたのですが、弛ませないようにとかフリーで動かすとか意外に難しそうなので、リンクがいいかなぁと。
一見単純な動作が難しいですね。単純構造で実現すると良いですね。
だいたい固まってきたので、また進んだらブログに書きます。面内の可動範囲どこからでもアクチュエータは1個だけで元の位置に戻って止まるように作れそうかなぁと思っています。